Как устроен 3D-сканер: принципы работы и история технологии
3D-сканер — это прибор, который измеряет расстояние до тысяч и миллионов точек на поверхности предмета и собирает из них цифровую копию. Почти все современные сканеры делают это одним из четырёх способов: лазерной триангуляцией, структурированным светом, измерением времени пролёта света или фотограмметрией.

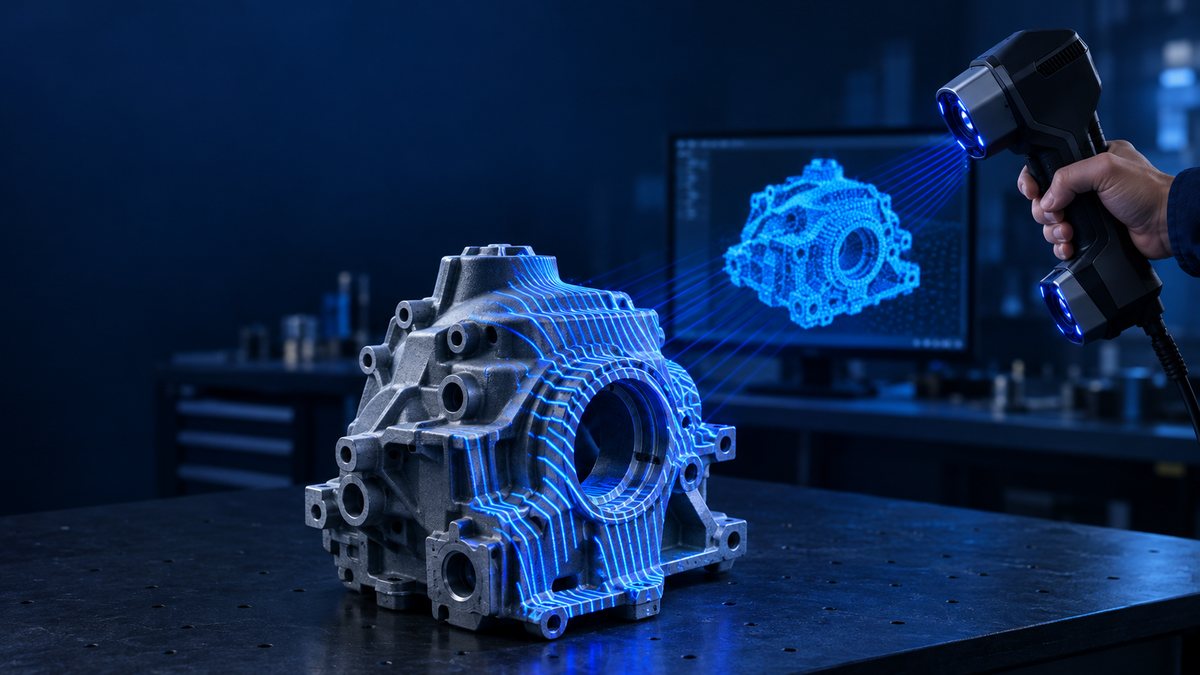
Сегодня 3D-сканер помещается в руке, весит меньше килограмма и за несколько минут превращает деталь в цифровую модель. Но идея «снять форму предмета светом» гораздо старше компьютеров. Разберёмся, как устроен сканер, и заодно заглянем в историю — вплоть до страниц «Юного техника» и «Техники — молодёжи».
Что делает 3D-сканер
Фотоаппарат фиксирует цвет и яркость каждой точки, но не знает, насколько она далеко. 3D-сканер решает обратную задачу: для каждой точки поверхности он определяет координаты X, Y и Z.
Результат сканирования — облако точек: миллионы координат, которые вместе повторяют форму предмета. Дальше программа соединяет точки в треугольники и получает полигональную сетку, ту самую 3D-модель, которую можно измерить, напечатать на 3D-принтере или превратить в чертёж.
Главный вопрос, на котором держится любая технология сканирования: как измерить расстояние до точки, не прикасаясь к ней? Способов четыре.
Способ 1. Лазерная триангуляция
Самый наглядный принцип. Лазер светит на объект, а камера смотрит на лазерную точку или линию под углом. Расстояние между лазером и камерой — база — известно заранее.
Если объект ближе или дальше, изображение лазерной точки смещается по матрице камеры. Зная базу, угол и это смещение, программа решает школьную задачу про треугольник и получает расстояние. Отсюда и название — триангуляция.
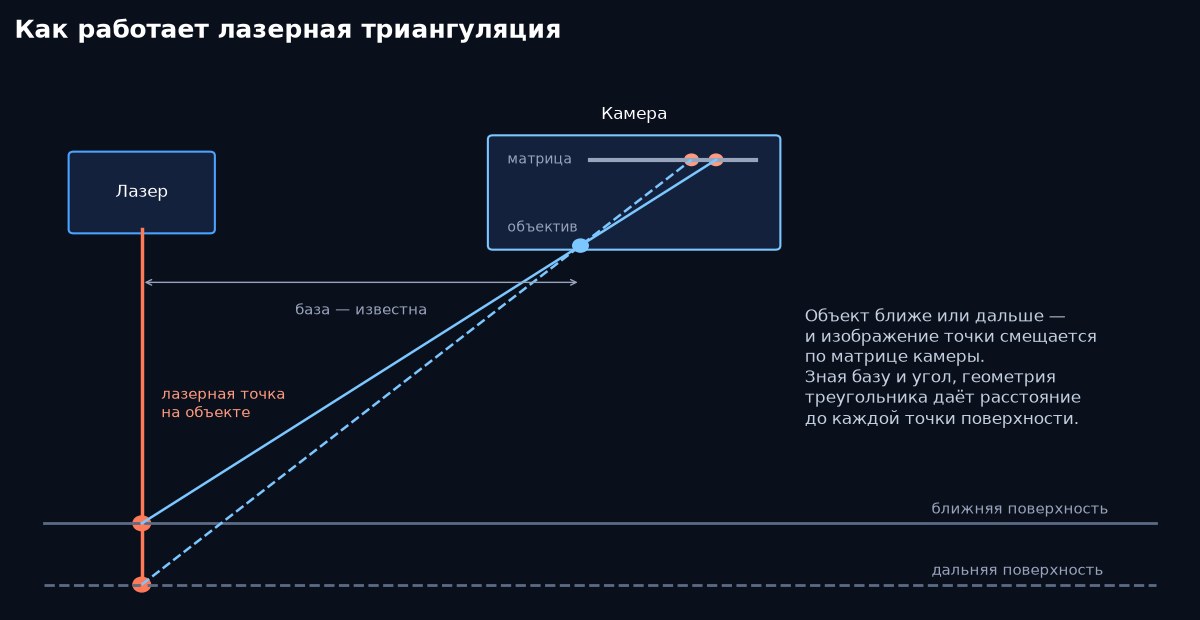
В реальных сканерах лазер рисует не точку, а линию или сетку из линий, а камер две. Так за один кадр измеряются тысячи точек. Метод даёт высокую точность на расстоянии до метра и неплохо справляется с тёмными и бликующими поверхностями.
Способ 2. Структурированный свет
Вместо лазера — проектор. Он выводит на объект узор: чаще всего серию чёрно-белых полос разной ширины. На плоской стене полосы ровные, а на рельефной детали изгибаются, повторяя её форму.
Камеры, стоящие под углом к проектору, фиксируют эти искажения, и по ним вычисляются координаты каждой точки. В основе всё та же триангуляция, только измеряется не одна линия, а сразу вся освещённая область.
Это основной метод для деталей размером от сантиметров до пары метров: быстро, точно и безопасно для глаз. Слабое место — блестящие, прозрачные и очень тёмные поверхности: свет отражается, проходит насквозь или поглощается, и камера не видит узор. Их обычно покрывают тонким матирующим составом.
Способ 3. Время пролёта света
Если объект большой — здание, цех, карьер, — триангуляция не подходит: база должна быть огромной. Тогда используют другой принцип. Сканер посылает световой импульс и замеряет, через сколько он вернётся. Это лидар, или метод времени пролёта.
Здесь в дело вступает физика. Свет проходит около 0,3 мм за одну пикосекунду. Чтобы различить расстояние в 1 мм, прибор должен засекать время с точностью около 7 пикосекунд — свет проходит этот миллиметр дважды, туда и обратно. Поэтому наземные лазерные сканеры работают на дистанциях в сотни метров, но их точность — миллиметры, а не сотые доли миллиметра.
Способ 4. Фотограмметрия
Самый старый и самый доступный метод: объект снимают со множества ракурсов обычной камерой, а программа находит одинаковые точки на разных снимках и по ним восстанавливает объём. Это тоже триангуляция, только «базой» служит перемещение камеры.
Фотограмметрии не нужен специальный сканер — хватит фотоаппарата или даже смартфона. Она хорошо передаёт текстуру и цвет и подходит для объектов любого размера. Но в машиностроении точность фотограмметрии заметно ниже, чем у сканирования лазером или структурированным светом: около 0,5 мм на метр (КиберЛенинка).
Сравнение методов
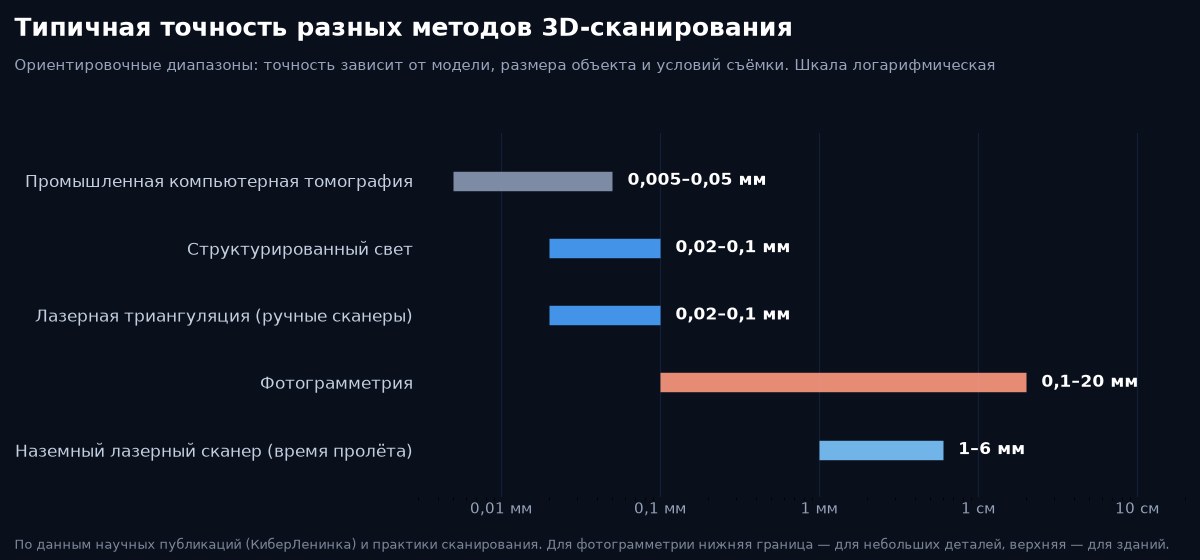
| Метод | Типичная точность | Рабочая дистанция | Для чего подходит | Слабые места |
|---|---|---|---|---|
| Структурированный свет | 0,02–0,1 мм | 0,3–1 м | Детали, литьё, реинжиниринг, контроль геометрии | Блестящие, прозрачные, чёрные поверхности |
| Лазерная триангуляция | 0,02–0,1 мм | 0,2–1 м | Крупные детали, кузова, оснастка, тёмные поверхности | Нужны метки, ниже скорость захвата цвета |
| Время пролёта (лидар) | 1–6 мм | до сотен метров | Здания, цеха, инфраструктура, BIM | Не для мелких деталей |
| Фотограмметрия | от 0,1 мм до сантиметров | любая | Памятники, архитектура, текстурные модели | Зависит от света и числа снимков |
| Промышленная томография | 0,005–0,05 мм | камера установки | Внутренняя структура, скрытые дефекты | Дорого, ограничен размер объекта |
Для промышленных задач лидеры — структурированный свет и лазерная триангуляция. В исследовании контроля деталей сложной формы использованный сканер имел линейную точность 0,020 мм и повторяемость 0,010 мм. При этом повышение разрешения с 0,1 до 0,025 мм почти вчетверо увеличило время сканирования без выигрыша в точности (КиберЛенинка). Вывод практика: самое мелкое разрешение не всегда лучшее.
Историческая справка: от фотоскульптуры до ручного сканера
1860 год. Фотоскульптура
Первым «3D-сканером» можно считать изобретение французского скульптора и фотографа Франсуа Виллема. В 1860 году он придумал фотоскульптуру: 24 фотоаппарата, расставленные по кругу, одновременно снимали человека, затем каждый снимок проецировался на экран, а контур переносился в глину или дерево с помощью пантографа (Википедия). По сути, это был механический предок фотограмметрии и 3D-печати одновременно.
Советские школьники узнали об этом изобретении из журнала: заметка «Фотоскульптура» вышла в «Юном технике» № 1 за 1960 год (архив «Юного техника»).
1960-е. Лазер и голография
В 1960 году появился лазер, а вместе с ним — возможность записывать не просто изображение, а объём. В 1962 году советский физик Юрий Денисюк опубликовал работу, заложившую основы отражательной голографии — метода записи трёхмерного изображения, который видно в обычном белом свете.
«Техника — молодёжи» следила за темой с первых лет. В № 10 за 1966 год вышла статья с говорящим названием «Окно в трёхмерный мир», в № 6 за 1967 год — подборка «Мир глазами голограмм», а в № 11 за 1974 год в рубрике «Голография сегодня и завтра» выступил сам Юрий Денисюк со статьёй «Реальность ближайшего будущего» (библиография «Техники — молодёжи»).
Голограмма — ещё не 3D-сканер: она хранит объём как световую картину, а не как набор координат. Но именно лазер и оптика тех лет стали фундаментом будущих сканеров.
1970–1980-е. Первые лазерные сканеры
В 1978 году в Национальном исследовательском совете Канады разработали одну из первых систем трёхмерной оцифровки на основе лазерной триангуляции. В 1980-х появились первые коммерческие лазерные сканеры: например, сканеры головы, с помощью которых оцифровывали актёров для компьютерных спецэффектов в кино.
А советский читатель тем временем знакомился с прикладной голографией: в «Юном технике» № 10 за 1981 год вышла заметка «Голографический каталог» (архив «Юного техника»).
1990–2000-е. Структурированный свет и компьютеры
С ростом мощности компьютеров стало возможно обрабатывать миллионы точек. Распространились сканеры со структурированным светом, появились программы для сшивки сканов. В 1994 году в Стэнфорде отсканировали керамическую фигурку кролика — «Стэнфордский кролик» до сих пор служит эталонной моделью для проверки алгоритмов компьютерной графики.
2010-е — наши дни. Сканер в руке
Сканеры стали ручными: оператор просто водит прибором вокруг детали, а программа в реальном времени собирает модель. Точность в сотые доли миллиметра перестала быть привилегией метрологических лабораторий. Фотограмметрия пришла в смартфоны, а лидары — в автомобили и роботов.
Что происходит после сканирования
Сканирование — только первый шаг. Облако точек нужно очистить от шума, сшить сканы с разных сторон, построить сетку и проверить её. Если нужна не просто копия, а деталь для производства, по скану строится параметрическая CAD-модель с правильными размерами, допусками и базами — это уже реинжиниринг.
И здесь снова работает физика. Сканер видит поверхность такой, какая она есть: с износом, деформациями и наплывами. Инженер решает, что из этого — дефект, а что — замысел конструктора. А если дальше деталь пойдёт в 3D-печать, стоит помнить и об ограничениях самой печати: об этом я писал в статье «Законы физики против 3D-модели».
Вывод
Все 3D-сканеры отвечают на один вопрос — как далеко каждая точка поверхности. Отвечают по-разному: геометрией треугольника, искажением световых полос, временем полёта света или сравнением фотографий. От этого зависят точность, скорость и то, для каких задач подходит сканер.
Путь от 24 фотоаппаратов Виллема до ручного сканера занял полтора века, а журналы, которыми зачитывались советские школьники, писали о трёхмерном изображении задолго до того, как оно стало инструментом инженера. Если вам нужно оцифровать деталь, восстановить её без чертежей или подготовить к печати, специалисты 3D-сканирования Атримут подберут подходящий метод под задачу.
Вопросы и ответы
Как работает 3D-сканер простыми словами?
Сканер освещает предмет лазером или световым узором и камерами определяет расстояние до каждой точки поверхности. Из миллионов таких точек программа собирает цифровую 3D-модель.
Какой 3D-сканер самый точный?
Для деталей — сканеры со структурированным светом и лазерные триангуляционные: их точность обычно 0,02–0,1 мм. Для внутренней структуры деталей применяют промышленную компьютерную томографию.
Чем 3D-сканер отличается от фотограмметрии?
3D-сканер сам подсвечивает объект лазером или световым узором и измеряет координаты напрямую. Фотограмметрия восстанавливает форму по обычным фотографиям с разных ракурсов: она дешевле и передаёт текстуру, но обычно уступает в точности.
Почему 3D-сканер плохо сканирует блестящие и прозрачные предметы?
Блестящая поверхность отражает свет в сторону от камеры, прозрачная пропускает его насквозь, а чёрная поглощает. Камера не видит узор, и точки теряются. Такие предметы покрывают тонким матирующим составом.
Когда появился первый 3D-сканер?
Механическим предком считают фотоскульптуру Франсуа Виллема 1860 года. Первые лазерные системы трёхмерной оцифровки появились в конце 1970-х, а коммерческие сканеры — в 1980-х.
Андрей Громов
Технический директор ООО «Атримут»
16 лет в ИТ. Специализация — аддитивные технологии, сервисная инфраструктура, управление федеральными проектами, госсектор.